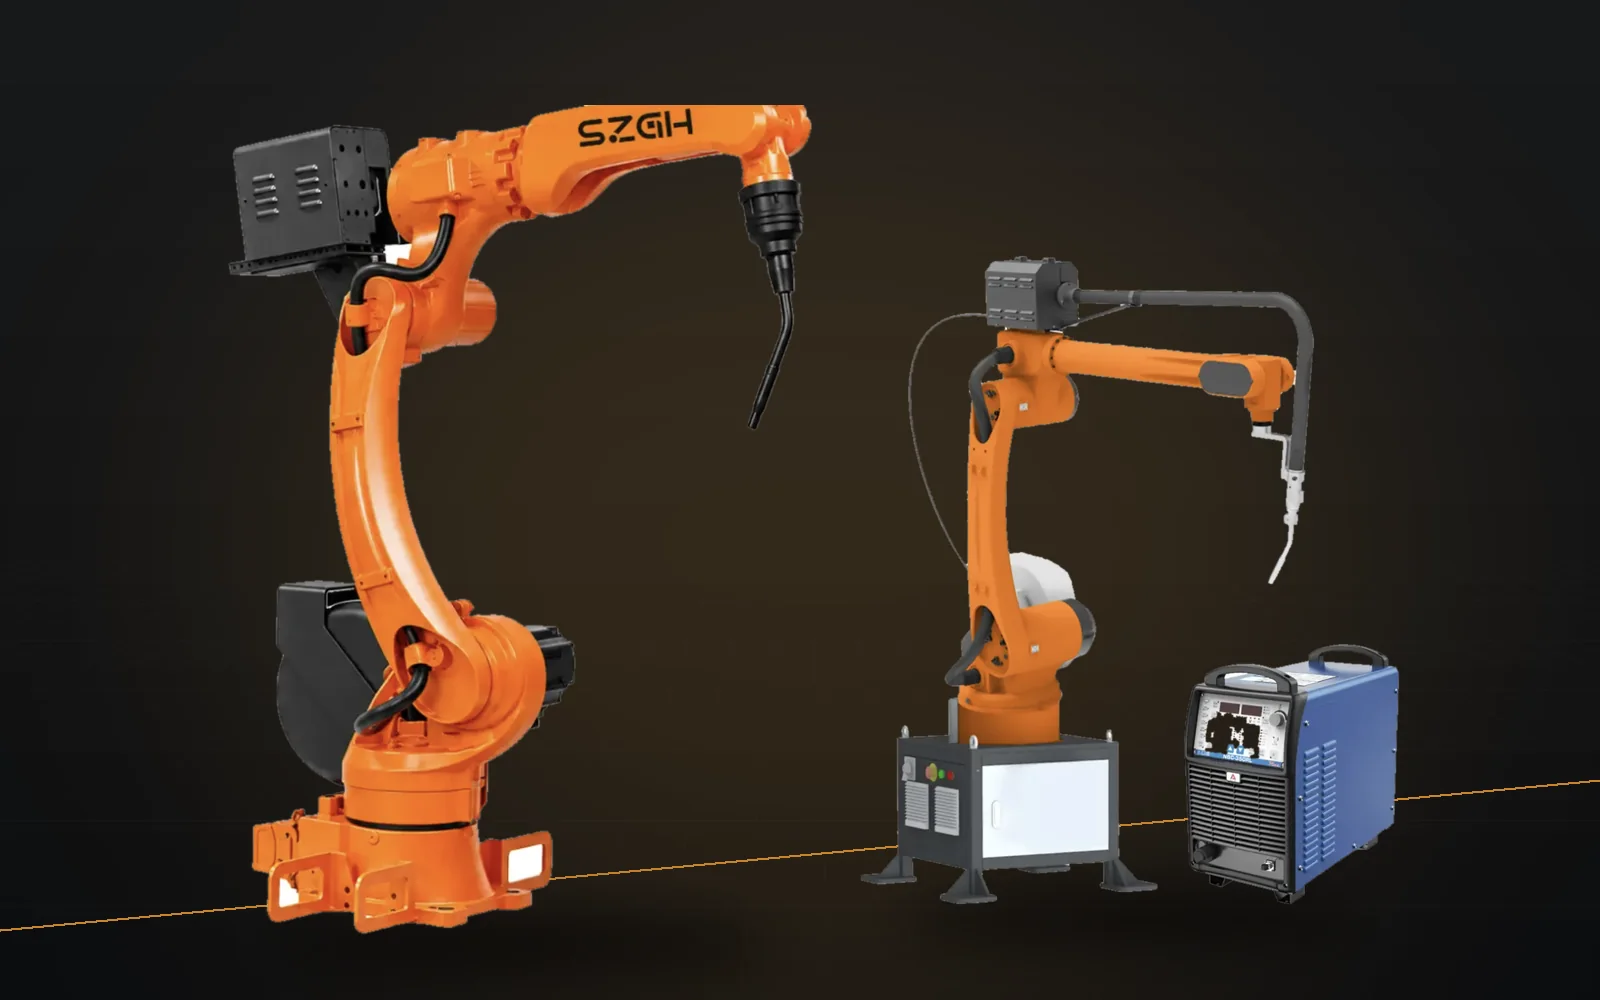
Wer in einen Schweißroboter investiert, kauft mehr als nur einen Roboterarm. Nahtqualität und Ausbringung hängen davon ab, dass Schweißstromquelle, Brenner, Vorrichtungen, Positionierer, Sicherheitstechnik und Programmierung zusammenspielen. Dieser Ratgeber geht die Entscheidung in der richtigen Reihenfolge an: zuerst Bauteil und Verfahren, dann der Roboter und schließlich die komplette Zelle.
1. Schweißverfahren und Werkstoff festlegen
Die erste Frage lautet nicht „Welcher Roboter?“, sondern „Welche Naht?“. Die drei häufigsten Verfahren beim Roboterschweißen:
- MIG/MAG-Schweißen (Metall-Schutzgasschweißen, MSG): Der größte Teil des robotergestützten Lichtbogenschweißens erfolgt mit diesem Verfahren. Der kontinuierlich zugeführte Draht ist zugleich Elektrode und Zusatzwerkstoff; dadurch toleriert das Verfahren kleine Abweichungen in der Bauteilpassung und erreicht hohe Geschwindigkeiten.
- WIG-Schweißen: saubere Nähte an dünnem Edelstahl und Aluminium, aber langsamer; die Hochfrequenzzündung des Lichtbogens kann die Roboterelektronik stören, daher muss die Ausrüstung für den Robotereinsatz geeignet sein.
- Laserschweißen: geringe Wärmeeinbringung und hohe Geschwindigkeit, erfordert aber eine sehr genaue Bauteilpassung; ausführlich verglichen in unserem Ratgeber Laserschweißen oder MIG/MAG-Schweißen.
Der Werkstoff bestimmt die Details von Verfahren und Ausrüstung:
| Werkstoff | Gängiges Verfahren am Roboter | Worauf zu achten ist |
|---|---|---|
| Unlegierter Stahl | MAG (CO2 oder Argon-CO2-Mischgas) | Spritzer begrenzen; Öl, Rost und Walzhaut; Mehrlagenschweißen bei dicken Teilen |
| Edelstahl | MIG/MAG (argonreiches Mischgas), WIG, Laser | Wärmeeinbringung, Anlauffarben und Verzug; der Impulslichtbogen hilft |
| Aluminium | MIG (Impulslichtbogen), WIG, Laser | Oxidschicht und Reinigung, Förderung des weichen Drahts, hohe Wärmeleitfähigkeit |
Die Schweißstromquelle muss mit der Robotersteuerung kommunizieren: Schweißstrom, Spannung und Drahtvorschubgeschwindigkeit kommen aus dem Programm, Lichtbogen- und Störungssignale gehen an den Roboter zurück. Für weichen Aluminiumdraht empfiehlt sich ein Push-Pull-System oder ein kurzer, gerader Drahtweg. Der Brenner ist je nach Strom und Einschaltdauer luft- oder wassergekühlt, und eine Brennerhalterung mit Kollisionsschutz bewahrt Brenner und Roboter bei einem Zusammenstoß vor Schäden.
2. Traglast und Reichweite ermitteln
Die Last am Handgelenk setzt sich aus Brenner, Brennerhalterung, eventuellen Sensoren und dem Zug des Schlauchpakets zusammen. Beim Lichtbogenschweißen deckt die Traglastklasse von 6–10 kg dies in den meisten Anwendungen ab; wassergekühlte Brenner, zusätzliche Sensoren und vor allem Laserschweißköpfe bringen jedoch erheblich mehr Gewicht mit. Rechnen Sie deshalb mit den Gewichtsangaben der Hersteller und planen Sie eine Reserve ein.
Bei der Reichweite zählt, ob der Roboter die entfernteste Naht mit dem richtigen Brennerwinkel erreicht; nahe der Reichweitengrenze sind die Handgelenkwinkel eingeschränkt.
1.500 mm oder 2.000 mm und mehr?
- 1.500-mm-Klasse: kompakte, platzsparende Zellen für kleine und mittlere Teile auf einer Tischvorrichtung oder einem einzelnen Positionierer.
- 2.000 mm und mehr: größere Teile, umlaufende Nähte und je eine Station auf beiden Seiten des Roboters. Ein längerer Arm braucht mehr Stellfläche und ist schwerer: 145 kg beim SZGH-HZ1500-10K gegenüber 268 kg beim SZGH-HZ2050-10K (veröffentlichte Werte).
3. Positionierer, Zusatzachsen und Bodenfahrbahnen
Ein Positionierer dreht oder kippt das Teil, um jede Naht in die günstigste Lage zu bringen: In Wannen- und Horizontal-Vertikal-Position (PA und PB) gelingen die Nähte besser und schneller, und sonst unerreichbare Nähte werden zugänglich.
- Einachsiger Positionierer: ein Drehtisch oder eine Ausführung mit horizontaler Achse, die das Teil an beiden Enden aufnimmt; für Rohre, Flansche und lange Teile.
- Zweiachsiger Positionierer: kippt und dreht; für Teile mit Nähten in mehreren Richtungen.
- Zwei-Stationen-Layout: Der Roboter schweißt an einer Station, während der Bediener an der anderen die Teile wechselt.
- Bodenfahrbahn und Portal: Bei langen Teilen wie Fahrgestellen und Trägern fährt der Roboter auf einer Fahrbahn; Modelle, die für Wand- oder Deckenmontage ausgelegt sind, können kopfüber an einem Portal oder Säulenausleger hängen.
Ein Positionierer, der sich koordiniert mit dem Roboter bewegt, ermöglicht es, Rundnähte am sich drehenden Teil zu schweißen; ein Positionierer, der nur zwischen den Nähten weiterdreht, ist einfacher. Prüfen Sie, ob die Steuerung Zusatzachsen unterstützt und welche Tragfähigkeit der Positionierer hat (Teil plus Vorrichtung). Auf unserer Videoseite sehen Sie SZGH-Schweißroboter im Zusammenspiel mit Positionierern und auf einer Bodenfahrbahn.
4. Wiederholgenauigkeit, Vorrichtungen und Nahtsuche
Die SZGH-Schweißroboter in der Tabelle unten erreichen eine Wiederholgenauigkeit von ±0,03 bis ±0,08 mm; das ist nicht dasselbe wie die Bahngenauigkeit in der Bewegung. Beim Lichtbogenschweißen lautet die eigentliche Frage, ob die Naht an jedem Teil an derselben Stelle liegt. Nach einer gängigen Faustregel für das MIG/MAG-Schweißen sollte die Lage der Fuge um nicht mehr als etwa den halben Drahtdurchmesser schwanken, bei 1,0-mm-Draht also um rund ±0,5 mm. Schneiden, Abkanten und Heften können diesen Wert leicht überschreiten.
- Vorrichtungen positionieren das Teil mit Zentrierstiften und Anschlägen, spannen es gegen Verzug, lassen Platz für den Brenner, sind spritzerbeständig und integrieren den Masseanschluss.
- Taktile Nahtsuche (Touch Sensing): Der Roboter tastet das Teil vor dem Schweißen mit dem Draht oder der Gasdüse an und verschiebt das Programm auf die gemessene Position. Dafür muss die Funktion im Roboter oder in der Stromquelle vorhanden sein, ein zusätzlicher Sensor am Brenner ist nicht nötig; jede Suche verlängert jedoch die Taktzeit.
- Lichtbogen-Nahtverfolgung wertet beim Pendeln die Änderungen des Schweißstroms aus und hält den Brenner so auf der Naht; sie funktioniert an Kehl- und V-Nähten mit ausreichender Materialdicke.
- Laser-Nahtverfolgung: Ein dem Brenner vorauslaufender Sensor tastet die Fuge ab und korrigiert die Bahn in Echtzeit; das ist bei dünnen Blechen wirksam, vergrößert aber Gewicht und Störkontur.
Eine gute Vorrichtung und gleichmäßig geschnittene und gekantete Teile sind oft der wirtschaftlichste „Sensor“ überhaupt.
5. Die übrige Zelle planen
- Brennerreinigungsstation: entfernt Spritzer aus der Gasdüse, sprüht Antispritzmittel ein und schneidet den Draht auf eine gleichbleibende freie Drahtlänge ab; dadurch werden Lichtbogenzündung und taktile Nahtsuche zuverlässiger.
- Drahtversorgung: Bei langen Serien reduzieren Drahtfässer statt Spulen die Stillstände für den Drahtwechsel.
- Schweißrauchabsaugung: Schweißrauch ist eine ernste Gesundheitsgefahr; planen Sie eine Absaughaube, einen Absaugarm oder eine Brennerabsaugung ein.
- Sicherheit: Schutzzaun mit verriegelten Türen, Lichtvorhänge an den Beladestationen und Schweißschutzvorhänge, die die UV-Strahlung des Lichtbogens abschirmen; im Zwei-Stationen-Layout trennt eine Schutzwand die Bedienerseite ab. Grundlage der Zellensicherheit ist die Normenreihe ISO 10218.
6. Programmierung: Programmierhandgerät und Offline-Programmierung
Neben den Punkten enthält ein Schweißprogramm Schweißstrom, Spannung, Drahtvorschubgeschwindigkeit, Schweißgeschwindigkeit, Pendelparameter sowie die Einstellungen für Lichtbogenzündung und Nahtende (Endkraterfüllung). Die meisten Schweißroboter werden mit dem Programmierhandgerät programmiert; Vorlageprogramme und Parametertabellen nach Materialdicke beschleunigen die Programmierung neuer Teile. Bei der Offline-Programmierung entsteht das Programm anhand des 3D-Modells des Teils, während der Roboter weiter produziert; anschließend werden die Punkte in der realen Zelle nachgeteacht. Mehr dazu in unserem Ratgeber Industrieroboter programmieren.
Wenn Ihr Produkt zertifizierte Schweißnähte erfordert (zum Beispiel eine Verfahrensprüfung nach EN ISO 15614 und eine Qualifizierung der Bediener nach ISO 14732), beziehen Sie dies von Anfang an in das Projekt ein.
7. SZGH-Schweißroboter im Vergleich
| Modell | Traglast | Reichweite | Wiederholgenauigkeit | Montage |
|---|---|---|---|---|
| SZGH-HZ1500-10K | 10 kg | 1.500 mm | ±0,03 mm | Boden |
| SZGH-HZ2050-10K | 10 kg | 2.050 mm | ±0,03 mm | Boden |
| SZGH-H1600-10C | 10 kg | 1.510 mm | ±0,05 mm | Boden |
| SZGH-H1850-10C | 10 kg | 1.850 mm | ±0,05 mm | Boden |
| SZGH-H2000-6C | 6 kg | 1.984 mm | ±0,05 mm | Boden |
| SZGH-H1500-B-6 | 6 kg | 1.500 mm | ±0,05 mm | Boden / Wand / Decke |
| SZGH-H2100-B-6 | 6 kg | 2.100 mm | ±0,05 mm | Boden / Wand / Decke |
| SZGH-HZ1500-B-6 | 6 kg | 1.500 mm | ±0,08 mm | Boden / Wand / Decke |
| SZGH-HZ2000-B-6 | 6 kg | 2.000 mm | ±0,08 mm | Boden / Wand / Decke |
Die 10-kg-Modelle bieten mehr Reserve für schwerere Brenner und Sensoren; die 6-kg-Modelle reichen für einen Standard-Lichtbogenschweißbrenner oft aus, prüfen Sie das aber rechnerisch. Die vier für Wand- oder Deckenmontage ausgelegten Modelle eignen sich für Portalanlagen. Die Werte sind veröffentlichte Herstellerangaben von SZGH und werden vor der Bestellung im schriftlichen Angebot bestätigt; jedes Modell ist auf unserer Seite Schweißroboter verlinkt.
Was Sie uns für ein Angebot senden sollten
- Ein 3D-Modell des Teils (bevorzugt STEP) oder eine Zeichnung mit Schweißsymbolen
- Anzahl und Länge der Nähte, Stoßarten und geforderte Nahtdicke (a-Maß)
- Werkstoff, Materialdicken und Oberflächenzustand (ölig, lackiert, verzinkt)
- Bisheriges Verfahren, Gas und Draht sowie Ihre Schweißanweisung (WPS), falls vorhanden
- Losgrößen, Anzahl der Teilevarianten und Jahresstückzahl
- Ihre Ziel-Taktzeit und die heutige Handschweißzeit
- Wie die Teile geschnitten und gekantet werden, typische Toleranzen sowie Fotos oder ein Video der aktuellen Fertigung
Senden Sie uns Ihre Zeichnungen und diese Angaben: Wir analysieren die Anwendung, wählen ein passendes SZGH-Modell aus, legen das Konzept für Positionierer und Vorrichtung fest und verifizieren die Zelle vor der Installation in einer 3D-Simulation. Außerdem übernehmen wir Installation und Integration vor Ort, Schulung, Wartung, Ersatzteilversorgung und Remote-Support und liefern in die ganze Türkei und ins Ausland. Zum Budget lesen Sie unseren Ratgeber Was eine Roboterinvestition wirklich kostet, für kleine Losgrößen unseren Beitrag zu Schweiß-Cobots.
Dieser Ratgeber dient der allgemeinen Information. Die SZGH-Modelldaten sind veröffentlichte Herstellerangaben und werden vor der Bestellung im schriftlichen Angebot bestätigt; jede Zelle erfordert eine eigene Vor-Ort-Analyse und Risikobeurteilung.