SZGH研磨ロボット

SZGH-M1400-3C-6
研削・研磨ロボット — 可搬質量 30 kg、リーチ 1400 mm、繰り返し精度 ±0.08 mm。主な用途:研削・研磨。
可搬重量 30 kgリーチ 1400 mm繰り返し位置決め精度 ±0.08 mm
価格はお問い合わせください
バリ取り、サンディング、研削、研磨など、粉じんが多く体力的にきつい繰り返し作業を担う、高可搬の6軸SZGHロボット。
研削・研磨ロボット — 可搬質量 30 kg、リーチ 1400 mm、繰り返し精度 ±0.08 mm。主な用途:研削・研磨。
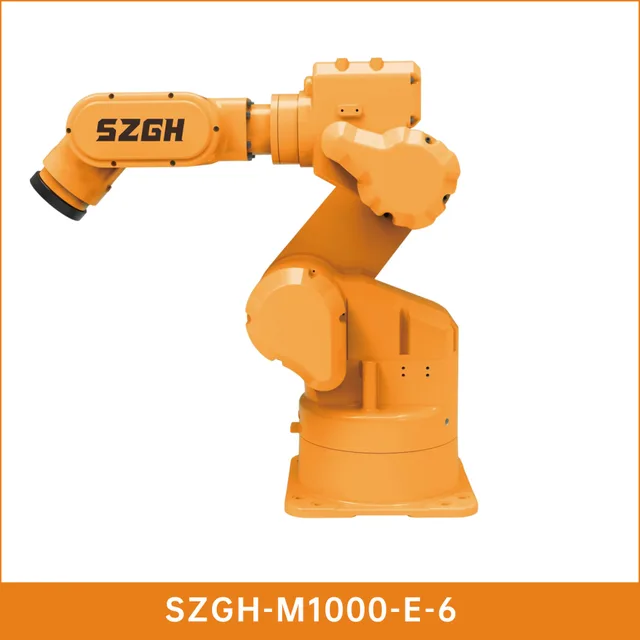
研削・研磨ロボット — 可搬質量 50 kg、リーチ 1000 mm、繰り返し精度 ±0.08 mm。主な用途:研削・研磨。
製品写真:SZGH
| 型式 | 軸数 | 可搬重量 | リーチ | 繰り返し位置決め精度 |
|---|---|---|---|---|
| SZGH-M1400-3C-6 | 6 | 30 kg | 1400 mm | ±0.08 mm |
| SZGH-M1000-E-6 | 6 | 50 kg | 1000 mm | ±0.08 mm |
仕様は SZGH が公表しているメーカー値です。ご発注前に書面のお見積りで確認いたします。
研削・研磨ロボットは、研磨工具をワークの表面に沿って、あるいはワークを固定式の研削・研磨機に当てながら、決められた経路・角度・押付け力で動かします。一般的な構成は2つあります。1つは、ロボットにグラインダーやサンダーを取り付け、ロボットがワーク上を動く方式。もう1つは、ロボットがワークを把持し、固定式のベルトサンダー、バフ、砥石に押し当てる方式です。後者ではワークの重量もロボットの負荷に加わるため、大きな可搬重量が重要になります。
こうした作業は、粉じん、振動、騒音のため、人にとって負担の大きいものです。ロボットを使えば表面品質の再現性が高まり、作業者は検査や品質管理の業務に集中できます。
同じ形状が繰り返され、一定以上の数量で生産されるワークが最適です。鋳造品・鍛造品、溶接構造物、ステンレスやアルミニウム製品などが挙げられます。形状のばらつきが大きい一品物では、プログラミングにかかる時間がメリットを小さくすることがあります。
適切なツール、押付け力の制御、プログラムがそろえば、ロボットは目標とする仕上がりをすべてのワークで再現します。まずサンプルワークでテストを行い、目標とする表面品質を一緒に決めるのが最も確実な進め方です。
ロボットの機種、研削・研磨ツールと固定式の機械、押付け力の制御機器、集じん装置、治具、ブースが総費用を左右します。サンプルワークと年間生産量をお知らせいただければ、お客様に合わせたお見積りを作成します。
ワーク、作業内容、目標生産量をお知らせください。最適な機種とシステム構成を選定し、内訳を明記したお見積りをお送りします。
SZGH は Shenzhen Guanhong Automation Co., Ltd. の商標です。製品写真および技術データの権利はメーカーに帰属します。