SZGH协作机器人
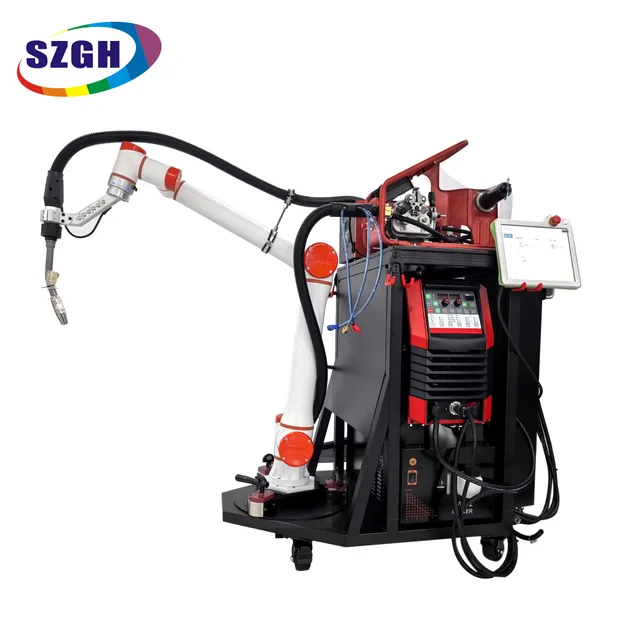
SZGH-0907-A
协作机器人 — 负载 7 kg,臂展 1077 mm,重复定位精度 ±0.02 mm。典型应用:焊接、装配和物料搬运。
负载 7 kg工作半径 1077 mm重复定位精度 ±0.02 mm
价格面议
轻巧、易于重新部署的 SZGH 协作机器人;在风险评估允许的情况下,可与操作人员共享工作空间。
协作机器人 — 负载 7 kg,臂展 1077 mm,重复定位精度 ±0.02 mm。典型应用:焊接、装配和物料搬运。

协作机器人 — 负载 6 kg,臂展 1460.7 mm,重复定位精度 ±0.05 mm。典型应用:物料搬运、焊接、装配和打磨抛光。

协作机器人 — 负载 15 kg,臂展 1464.3 mm,重复定位精度 ±0.03 mm。典型应用:焊接、机床上下料、码垛和打磨抛光。

协作机器人 — 负载 20 kg,臂展 2027 mm,重复定位精度 ±0.05 mm。典型应用:焊接、机床上下料和物料搬运。
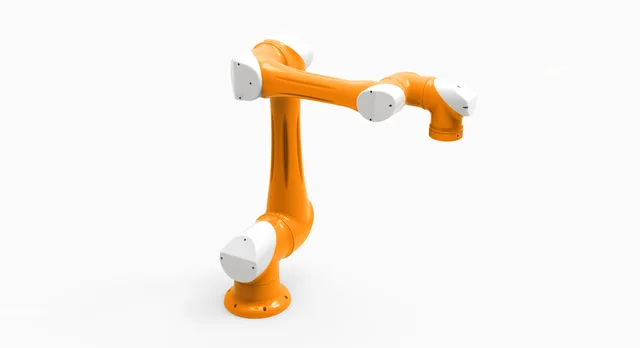
协作机器人 — 负载 3 kg,重复定位精度 ±0.03 mm。典型应用:物料搬运、装配、包装和焊接。
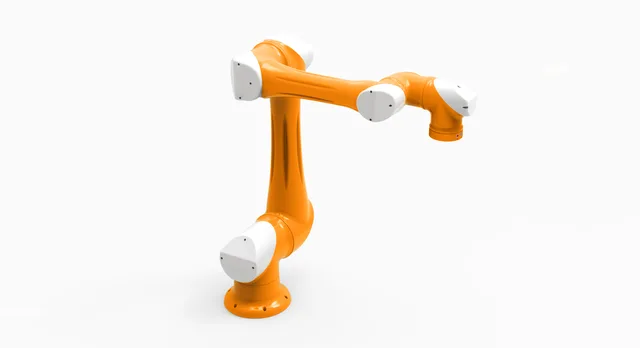
协作机器人 — 负载 6 kg,重复定位精度 ±0.03 mm。典型应用:包装、焊接和装配。
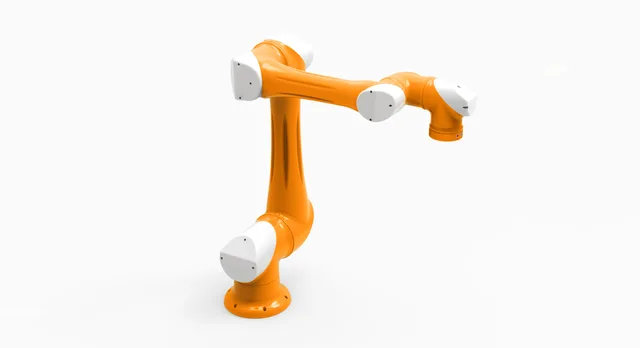
协作机器人 — 负载 20 kg,重复定位精度 ±0.03 mm。典型应用:码垛、包装、装配和焊接。
产品图片:SZGH
| 型号 | 轴数 | 负载 | 工作半径 | 重复定位精度 |
|---|---|---|---|---|
| SZGH-0907-A | 6 | 7 kg | 1077 mm | ±0.02 mm |
| SZGH-1406-A | 6 | 6 kg | 1460.7 mm | ±0.05 mm |
| SZGH-1415-A | 6 | 15 kg | 1464.3 mm | ±0.03 mm |
| SZGH-1820-A | 6 | 20 kg | 2027 mm | ±0.05 mm |
| SZGH-BC600-B-6 | 6 | 3 kg | – | ±0.03 mm |
| SZGH-BC900-B-6 | 6 | 6 kg | – | ±0.03 mm |
| SZGH-BC1600-D-6 | 6 | 20 kg | – | ±0.03 mm |
技术参数为 SZGH 公布的厂家数据,下单前以书面报价确认为准。
协作机器人(cobot)是专为与人共享工作空间而设计的工业机器人。传统机器人通常在安全围栏后作业;而协作机器人凭借功率与力限制等安全功能,在风险评估允许的应用中,可以不设围栏或以较少的防护措施使用。其机身轻巧,也更便于在工位之间移动、适应新的任务。
需要特别注意:具有协作属性的是应用,而不是机器人本身。机器人搬运的工件、夹爪或焊枪同样可能带来风险。因此,每个应用都必须依据 ISO 10218 和 ISO/TS 15066 单独进行风险评估。
机器人本体的价格由负载和工作半径决定;末端执行器(夹爪、真空吸盘或焊枪)、底座或移动平台、安全设备、编程和培训构成其余投资。了解您的应用后,我们会出具分项报价。
只有在该应用的风险评估允许时才可以。速度和力的限值、工具形状、搬运的工件以及操作人员接近机器人的方式都要综合评估;必要时还需规划安全激光扫描仪或安全光幕等附加措施。
需要与操作人员近距离协作、频繁更换任务且负载较轻时,协作机器人更有优势。对于高速、重型工件和全自动工作站,传统工业机器人通常效率更高。我们可以通过仿真,对照您的节拍目标比较两种方案。
可以。协作机器人焊接尤其适用于面向中小批量、可快速搭建的焊接工位。但焊烟、弧光和高温工件是另外的危险源,因此仍需做好工位设计并采取安全措施。
告诉我们您的工件、任务和目标产量,我们将为您选定合适的型号和系统配置,并提供分项报价。
SZGH 是 Shenzhen Guanhong Automation Co., Ltd. 的商标。产品图片和技术数据归制造商所有。